
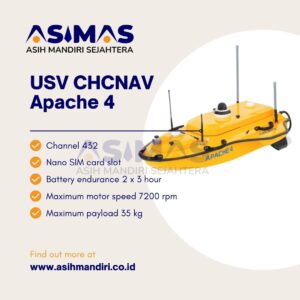
USV CHCNAV Apache 4

USV CHCNAV Apache 4 kapal tanpa awak yang mendukung berbagai sistem Acoustic Doppler Current Profiler (ADCP).
Jadi, buat temen-temen hydrologist yang suka ukur kecepatan aliran air dan debit suatu bagian sungai, APACHE 4 ini bisa jadi solusi canggih.
Ini APACHE 4 punya draft yang dangkal, akurasi navigasi tinggi, dan bisa stabil hover di atas air.
Ukurannya juga kompak banget, gampang banget di-handle di lokasi misi,
bisa diluncurkan dengan aman, dan nyaman untuk di-transport pakai mobil.
Cocok banget nih buat kondisi di mana kapal berawak susah masuk,
misalnya di depan struktur bendungan atau lagi ukur tingkat air banjir.
APACHE 4 ini gabungin yang terbaik dari teknologi navigasi otomatis dan akurasi tinggi,
sesuai banget sama kebiasaan operator waktu ngelakuin pengukuran aliran dengan ADCP.
Teknologi navigasi air flow yang adaptif dan hover ini bikin akurasi pengukuran aliran makin tinggi, bahkan kalo lagi GNSS positioning-nya terganggu sama lingkungan yang rame.
Fitur Terbaik Echosounder USV CHCNAV Apache 4
Selain paket standar yang udah termasuk remote control boat, single beam echosounder, dan GNSS IMU sensor,
APACHE 4 ini bisa dilengkapin dengan Teledyne Riverray atau Riverpro, Sontek M9, atau ROWE Seaprofiler ADCP buat manajemen debit air.
Atau, bisa juga pake modul sidescan dari CHCNAV buat deteksi objek bawah air, atau sensor penilaian kualitas air dari CHCNAV buat ukur parameter kualitas air.
Data yang dihasilkan bisa banget dimanfaatin sama para peneliti dan insinyur.
Nah, yang bikin APACHE 4 ini makin keren,
ada advanced navigation controller yang punya teknologi air flow straight-line dan hover.
Jadi, kalo ada perubahan di kecepatan aliran atau turbulensi, dia bisa langsung ngikutin garis di profil view-nya.
Hovering teknologinya bisa bikin APACHE 4 tetep stabil di aliran yang bergejolak di awal dan akhir pengamatan ADCP,
jadi pengukuran aliran jadi lebih akurat.
USV CHCNAV Apache 4 Solusi Terbaik Anda
APACHE 4 ini bisa bawa beban sampe 30 kg. Jadi,
buat temen-temen yang pake ADCP kayak M9, RTDP 1200, RiverPro, atau RiverRay,
APACHE 4 ini cocok banget sebagai solusi tanpa awak yang terintegrasi, portabel, dan terjangkau.
Gak cuma bawa ADCP, tapi juga sediain solusi buat posisi, orientasi, daya, tahan air, jaringan, dan transmisi 4G-nya.
Ada juga single-beam echosounder yang udah built-in, jadi bisa nambah kapabilitas survei tanpa awak kita.
Data dari singlebeam sounder ini bisa dipake buat memverifikasi akurasi data pelacakan dasar ADCP,
bahkan bisa dimasukkan langsung ke perangkat lunak pengukuran aliran ADCP buat mengkompensasi ketiadaan data ADCP,
sambil kasih data profil kedalaman air yang terkait dengan kecepatan aliran pengukuran profil.
Yang lebih keren lagi, ada smart positioning and navigation.
Jadi, APACHE 4 ini kasih posisi dan kepala yang stabil ke ADCP dan autopilot.
Modul IMU-nya ngejamin data posisi tetep tersedia bahkan saat sinyal GNSS hilang sebentar.
Sistem radar hindari rintangan dan feed video langsung memastikan operasi yang aman kalo misalnya kehilangan visibilitas atau kondisi lingkungan sulit.
USV CHCNAV Apache 4 bisa dioperasikan sepenuhnya otomatis dari tepi pantai yang memungkinkan operator untuk mendefinisikan seluruh misi, dari area survei sampe ekspor hasil.
Spesifikasi
Physical |
|
| Hull dimension (L × W × H) | 1200 mm x 750 mm x 400 mm |
| Material | Macromolecule polyester carbon fiber |
| Weight (w/o instrument and battery) | 13 kg |
| Maximum payload | 35 kg |
| Anti-wave & Wind | 3rd wind level and 2nd wave level |
| Hull design | Triple-hull vessel |
| Water proof | IP67 |
| Draft | 12 cm |
| Indicator Light | Two-color light (Display satellite and positioning status) |
| Camera | 360° omnidirectional video |
| ADCP Mounting aperture | 240 mm |
| ADCP Compatibility | Compatible with M9, RiverPro, RiverRay, RioGrande, RCP and other navigable ADCP |
| Monted Device | ADCP and sounder are equipped at the same time. Expandable sampling, water quality meter, side scan |
| Safe | Shoal automatic astern, millimeter-wave radar automatic obstacle avoidance, low battery auto-return, signal loss auto-return |
| Obstacle avoidance distance | 0.2-40 m |
| Power | |
| Type | Electric |
| Propeller type | Brushless DC |
| Direction control | Veering without steering engine |
| Maximum motor power | 800 W |
| Maximum motor speed | 7200 rpm |
| Li-ion battery capacity | 4 x 23.1Ah 32.4 V 1 x 15 Ah 18 V |
| Battery endurance | 2 x 3 hours @ 2 m/s (running on 2 battery sets, support hotswap) |
| Maximum speed | 6 m/s |
| Communication | |
| Data communication | Network bridge: 1 km and 4G: unlimited |
| R/C communication | 2.4 GHz |
| Remote control range | 1 km |
| SIM Card slot | Nano SIM |
| Interface | |
| Interface | 2 x RJ45 port 3 x RS232 serial port 1 x PPS |
| Navigation mode | Manual or Auto-Pilot |
| Water proof of master control | IP67 |
| Data storage | Local multi-sessions and FTP push |
Positioning |
|
| Satellite system | BDS B1/B2, GPS L1/L2, GLONASS L1/ L2, Galileo E1/E5, QZSS |
| Channel | 432 |
| Single point position (RMS) | Horizontal: 1.5 m Vertical: 2.5 m |
| SBAS Positioning accuracy | Horizontal: 0.5 m Vertical: 0.85 m |
| DGNSS positioning accuracy | Horizontal: 0.4 m + 1 ppm Vertical: 0.85 m + 1 ppm |
| RTK Positioning accuracy | Horizontal: ±8 mm + 1 ppm Vertical: ±15 mm + 1 ppm |
| Heading accuracy | 0.2 ⁰ @1 m baseline |
| Inertial navigation accuracy | 6 ⁰/ h |
| IMU update rate | 200 Hz |
D270 Single Beam Echo Sounder |
|
| Data type | CHCGD NMEA SDDPT/SDDBT, original waveform |
| Weight | 0.84 kg |
| Sounding range | 0.15 m to 200 m |
| Sounding accuracy | ±0.01 m + 0.1% x D (D is the depth of water) |
| Resolution | 0.01 m |
| Frequency | 200 KHz |
| Beam angle | 6.5° ± 1° |
| Supply voltage | 10-36 V DC/ 100-20 V AC |
| Waterproof | IP67 |
Software |
|
| Hydro Survey | Data collection and post-processing. Support coordinate conversion, trajectory, water depth, waveform real-time display, post-processing support waveform overlay and attitude correction. |
| Auro Planner | Route planning, autonomous navigation, hull parameter control, multi-angle video display, and system self-test at power-on. |
Reviews
There are no reviews yet.